学生赛车成为自主系统的工程试验场
PG关注到,ADLINK在2026年6月发布与Formula Student Team Delft的合作消息,为车队新一代自动驾驶电动赛车DUT26提供赞助与技术支持。其中,SBC35-ARL单板计算机被选为车辆的自主处理单元,负责承接从传感器数据输入到实时控制的关键计算任务。
Delft车队成立于1999年,由代尔夫特理工大学近90名跨学科学生组成,每年设计、制造并参加新一代电动赛车比赛。项目把研究、仿真、制造、整车集成和验证串联起来,计算平台也因此需要面对真实车辆上的功耗、连接和调试条件。
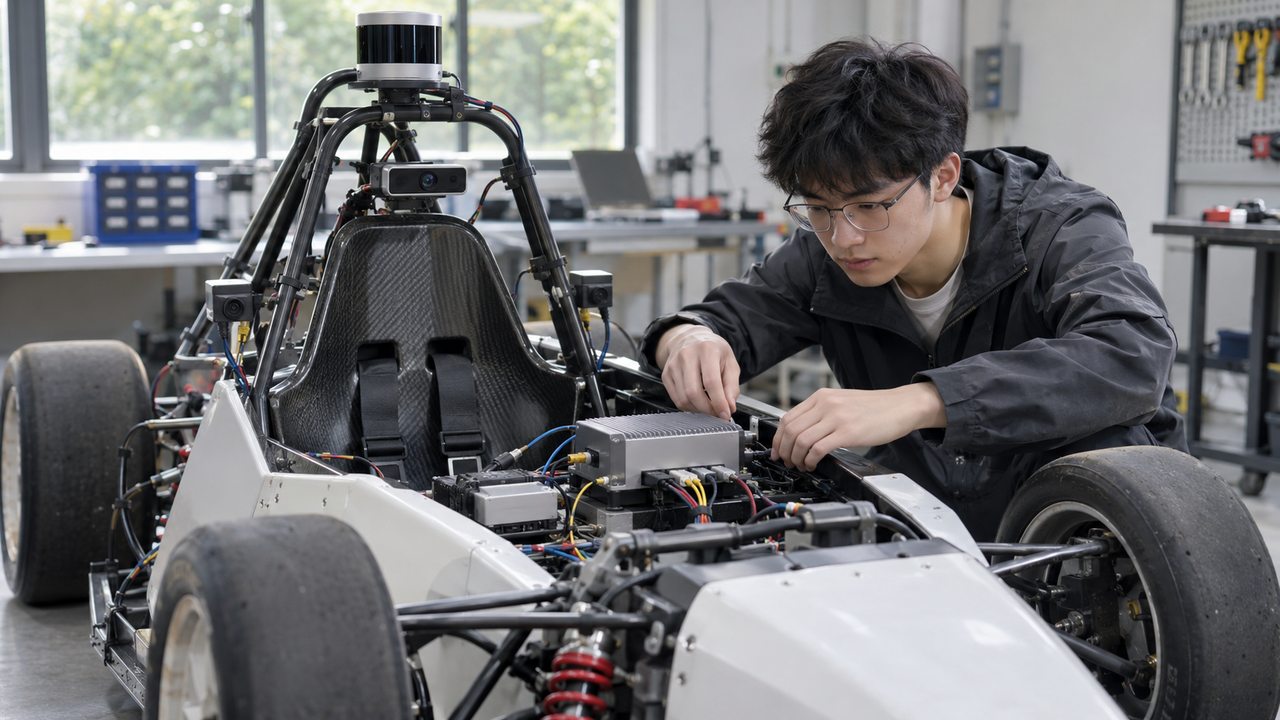
把多种传感器汇入同一计算链
根据ADLINK介绍,DUT26的自主处理单元接收激光雷达、摄像头、惯性测量单元、GPS以及车辆网络的数据。不同来源的信息进入计算平台后,需要为环境感知、车辆状态估计和控制决策提供连续输入,最终形成可执行的转向与扭矩目标。
传感器数量增加并不自动意味着更可靠的判断。一般而言,时间同步、数据延迟和坐标关系处理会影响融合结果;当某一数据源暂时异常时,系统也需要有明确的处置逻辑。对学生团队来说,能够追踪每一段数据路径,有助于把车辆行为与软件输出对应起来。
例如,摄像头与惯性测量数据如果对应不同时间点,即使单个设备输出正常,也可能让系统对车辆状态形成不一致的判断。把时间戳、接口状态和关键中间结果记录下来,能帮助团队在测试后定位问题属于感知、估计还是控制环节。
感知、建图与控制各有职责
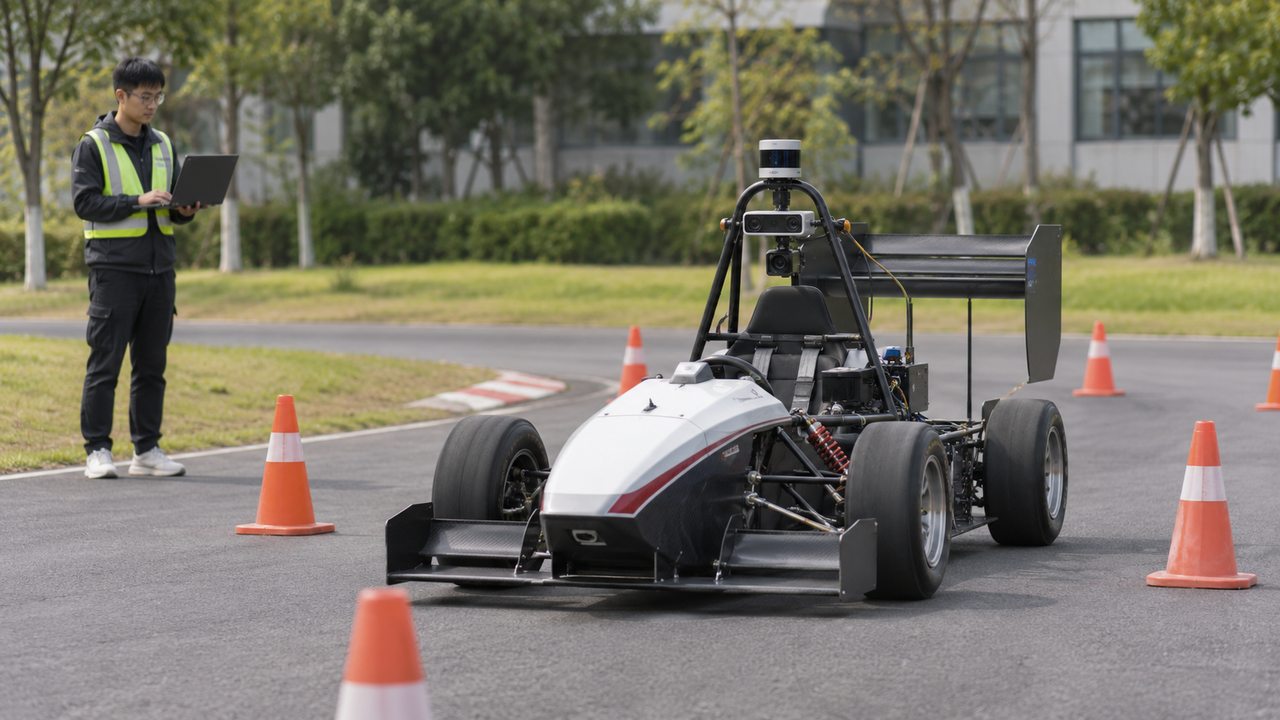
这套自主软件链中,YOLO v11用于感知,graphSLAM承担状态估计,MPC用于控制。计算得到的转向和扭矩设定值通过CAN传送给嵌入式控制单元,再由执行端驱动车辆。这种分工让中心计算与底层执行具有清楚的连接关系。
从工程角度看,识别出目标只是控制流程的起点。车辆还需要判断自身位置和运动状态,再将目标路线转换为可执行动作。每个环节的输出质量都会影响后续结果,因此整条链路的更新节奏和可预测性,比孤立观察某个算法的运行速度更有参考价值。
工业级单板机进入赛车开发流程
SBC35-ARL面向边缘AI和嵌入式应用,ADLINK将其定位为DUT26自主系统的中央计算平台。此次合作强调传感器处理吞吐、低延迟和控制执行需求,但公开消息没有提供整车实测圈速、具体延迟数据或比赛结果,现阶段应理解为平台选用与研发支持。
车辆开发中,平台是否便于接入已有接口、安装空间是否合适、散热方案能否稳定工作,都会影响集成效率。软件团队同样需要可重复的构建和调试环境,才能比较不同版本的感知与控制程序,避免硬件状态变化掩盖算法调整的真实效果。
合作价值落在验证与人才培养
PG认为,这项合作的意义在于让工业边缘计算进入完整的车辆开发周期。学生不只需要让算法在桌面环境中运行,还要处理传感器接线、网络传输、执行器接口和整车测试,把分散的技术能力变成能够协作的自主系统。
对类似教育和研发项目,验证工作通常应从模块测试逐步走向受控环境下的整车测试,并保留故障记录与版本信息。DUT26可以成为观察软硬件协同的一扇窗口,但自主赛车的开发经验不能直接等同于道路车辆量产能力,后者有不同的场景与验证要求。
这也让硬件供应商与车队的合作有了具体切入点:前者提供计算平台与技术支持,后者在研发过程中提出真实的接口和运行需求。双方能否缩短问题定位时间、保持验证条件一致,比单纯更换一块算力更高的板卡更能体现协作价值。